万台级力控臂搭载旭日 S600 地瓜珞石共启具身智能新范式
11 月 11 日,地瓜机器人与珞石机器人(ROKAE,3752.HK)正式宣布达成深度合作。旭日 S600 以端侧算力平台的身份,接入珞石 AR5 力控臂双臂集成形态与逐星 H 系列轮式人形机器人整机,为智能决策、多模态感知与实时控制提供一体化算力支撑。
更值得关注的是,珞石玄和 iNex 开放式运动控制系统已成功适配 S600,让「AI 大脑」与全身运动控制在同一台机器上运行,无需再额外配置独立运动控制盒。当端侧 AI 算力遇上工业级力控与整机交付能力,具身智能长期悬而未决的集成难题,正在被一种更紧凑的架构重新作答。
一台大脑管全身:算力与控制同机运行
双臂及轮式人形机器人要真正「动起来、干得准」,感知、决策与全身控制必须协同运转。而过去常见的做法,是把 AI 计算、运动控制拆成不同设备各自为战,随之而来的是分立设备之间的连接、跨系统的反复调试,以及整机集成复杂度的层层叠加。此次合作给出的解法,是把这些环节收进同一套计算与控制架构中。
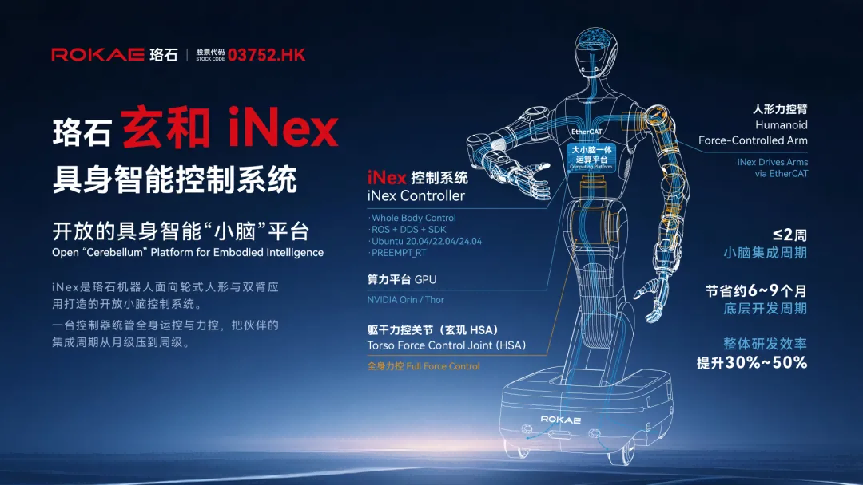
作为珞石面向具身智能打造的开放式运动控制系统,玄和 iNex 承担着机器人「小脑」的角色。依托十余年工业级力控与运动控制的积累,iNex 集成高精度力控、WBC 全身协同控制及微秒级低时延通信能力,可统一协调双臂、腰部、头部与底盘,支撑双臂协作及柔顺力控操作,为复杂动作的精准、稳定执行提供保障。在此次合作中,iNex 成功部署于旭日 S600,与 AI 大脑同机运行,协同完成模型推理、感知处理与实时控制 —— 不需要再为运动控制单独添置一个盒子,在支持全身协同与柔顺力控的同时,也减少了分立设备的连接与跨系统调试。
对开发者而言,这套组合的价值还体现在「少走弯路」上。iNex 采用统一、模块化的控制框架,可适配固定双臂、轮式双臂等多种形态,并提供 SDK、ROS 2 支持及主流仿真平台适配包;再结合地瓜机器人的开发工具链,客户能够减少底层控制与系统适配的重复开发,把更多研发资源投向算法与场景应用,从而加快整机集成与应用验证的节奏。
从固定工位到移动作业:多形态本体共享一套算力
工业机器人在精度、节拍与可靠性上早已积累了成熟能力,但当具身智能要进入真实的工业现场,新的课题随之浮现:如何让这些执行能力与 AI 感知、决策真正结合,减少对固定工位与预设流程的依赖。珞石的答案,是把长期打磨的全关节力控技术延伸到人形力控臂上。
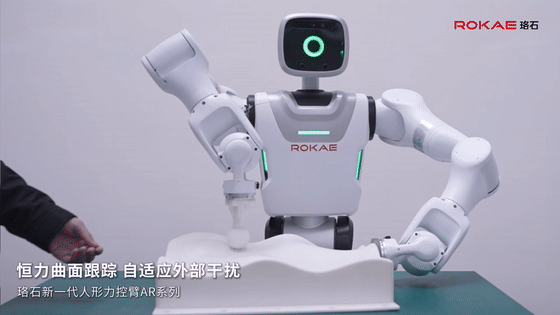
太白 AR 系列人形力控臂采用七自由度仿人构型,全关节内置扭矩传感器,支持柔顺插接、拖动示教及复杂接触任务,让机器人面对位置偏差与接触变化时拥有更从容的执行能力。此次合作覆盖太白 AR 系列 AR5 双臂集成形态与逐星 H 系列轮式人形整机,前者面向双臂精细操作,后者则集成全向移动底盘、双臂操作与多模态感知能力,并结合 SLAM 导航打通移动定位与双臂作业的衔接。相较固定在原地的双臂方案,逐星 H 的移动能力把作业空间进一步打开,可面向不同工位之间的物料转运、搬运及操作任务展开应用。
两类形态共享的,正是旭日 S600 提供的统一端侧算力支撑。它一头衔接智能感知与任务决策,一头对接珞石成熟力控执行能力,为精密插接、柔性装配及移动操作等方向的应用开发打下基础 —— 本体在变、场景在变,算力底座却始终如一。对需要快速迭代产品的机器人企业而言,这意味着换一种本体形态,不必推倒重来另起一套算力与控制方案,这正是平台化思路之于具身智能的意义。
万台级交付背书:让算法落地有「本体」可依
从算法验证走到产品交付,具身智能绕不开两个前提:标准化的执行单元,以及稳定的制造体系。珞石人形力控臂的规模交付,恰好为智能算法接入机器人本体提供了扎实的产业基础。2026 年 9 月 29 日,珞石第 10000 台人形力控臂正式下线交付;其机器人产品已服务全球 1000 余家企业客户,应用于消费电子、新能源、汽车零部件及精密加工等领域,销售与服务网络覆盖 40 余个国家和地区。
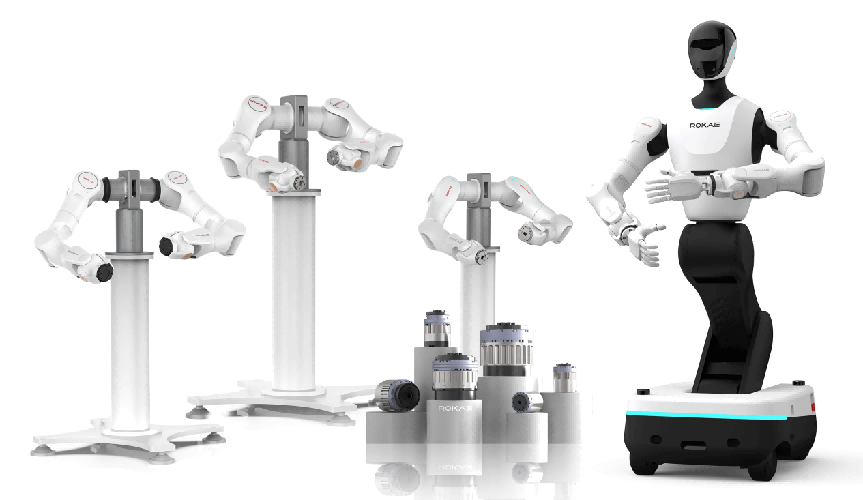
把旭日 S600 接入珞石的本体与控制产品体系,意味着地瓜的端侧计算能力与珞石的工业应用经验、规模交付能力形成了互补 —— 一边是算力与开发工具,一边是力控、整机与量产能力,双方在产业链的不同环节各展所长,进一步拓展了旭日 S600 在双臂及轮式人形机器人中的产品应用空间。
协同向深:从产品适配走向场景验证
合作的落点,最终要回到真实作业场景。双方将围绕相关产品持续深化适配,面向精细操作与移动作业推进应用验证,为机器人企业、算法团队及应用开发者提供更易集成的软硬件支持,推动具身智能在真实作业场景中落地。从产线上的精密插接,到跨工位的物料转运,这些看似细碎的作业环节,恰恰是检验一套具身智能方案成色的试金石。
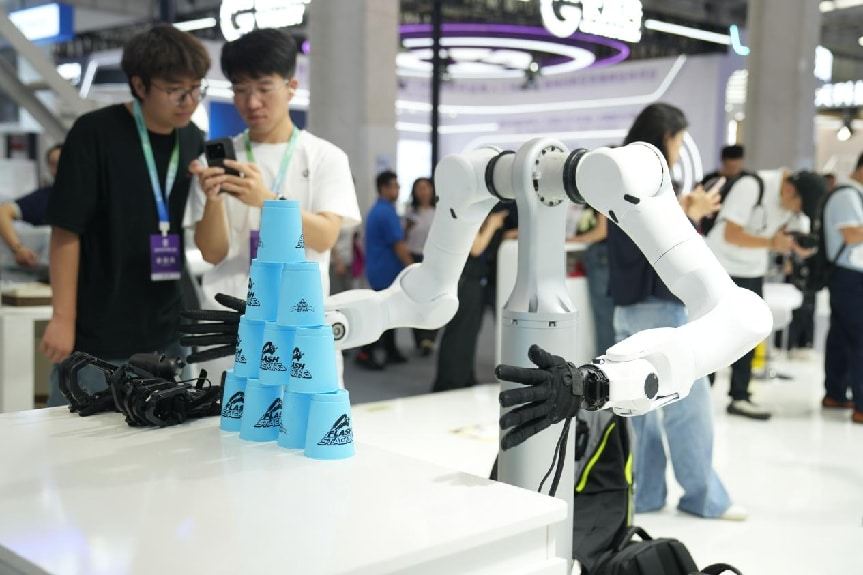
从「AI 大脑」与「小脑」同机运行,到万台级力控臂的规模交付,这条合作路径清晰指向一个方向:具身智能的竞争,正在从单点技术的比拼,转向计算、控制与本体协同能力的较量。当算力平台、控制系统与执行本体被装进同一套架构,机器人离「像人一样灵活作业」的目标,也就更近了一步。